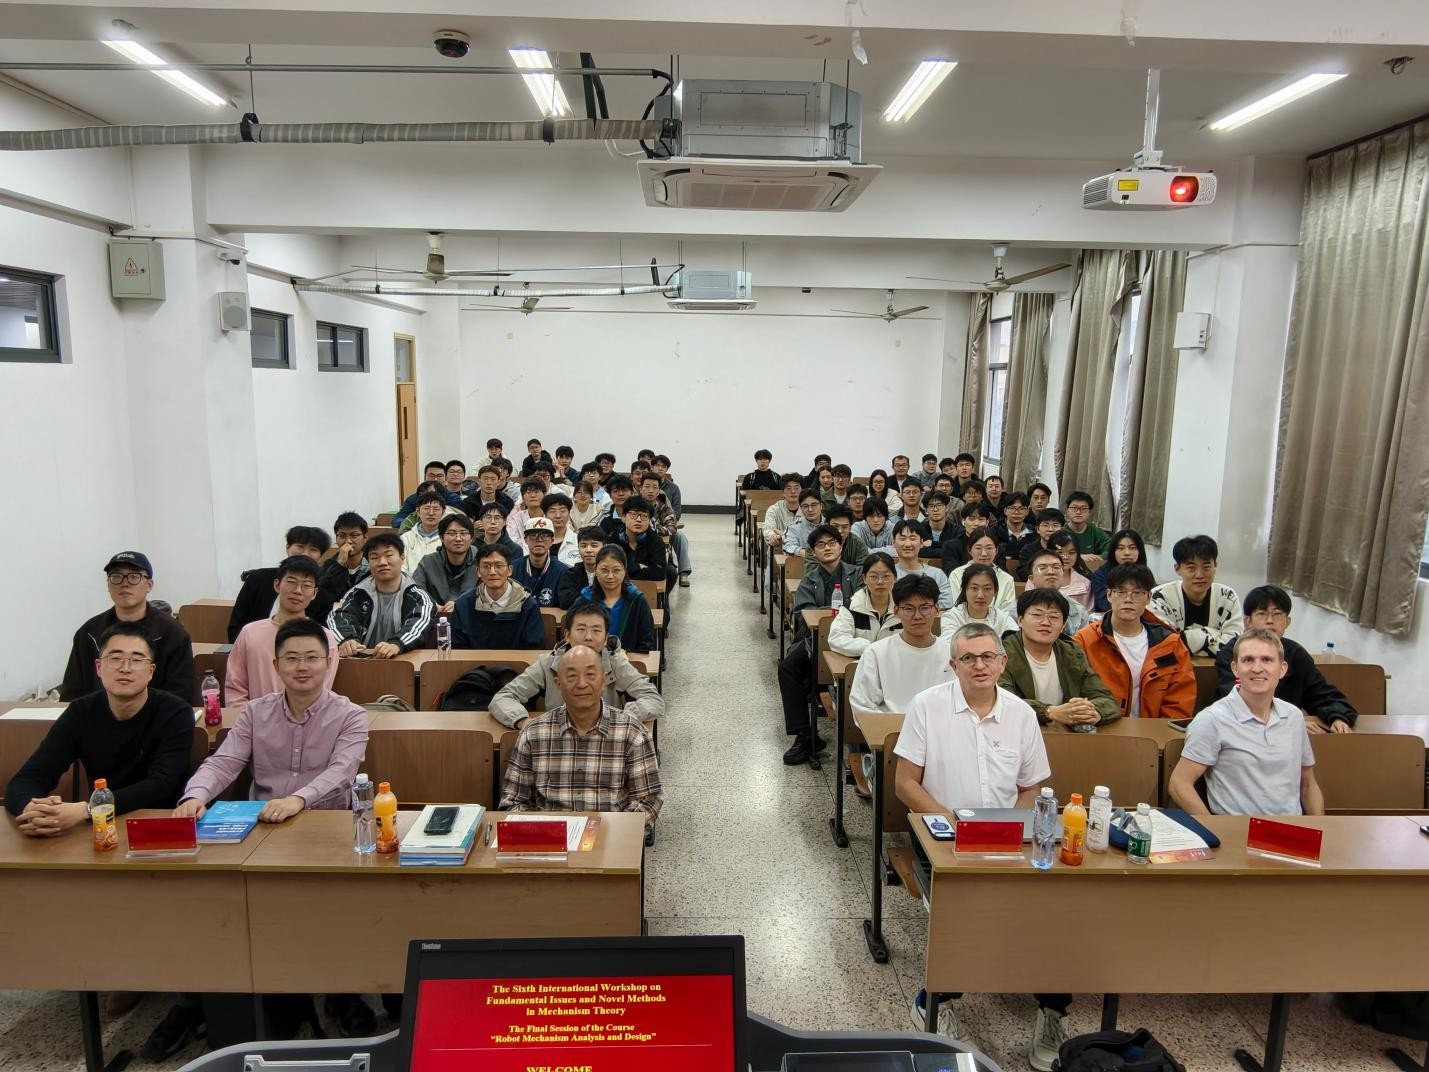
为拓宽研究生学术视野,激发科研创新热情,并进一步深化中法两国教授间的科研合作与学术交流,学院于2026年11月4日至5日成功举办了一场高水平的课程报告会暨学术交流活动。
本次活动特邀法国国家科学研究中心(CNRS)的Damien CHABLAT研究员、Stéphane CARO研究员,以及上海理工大学赵胤君博士,为我院机械2026级研究生讲授《机器人机构分析与设计》课程并做专题报告。学院相关专业教师及硕博研究生共70余人参加了此次学习。活动由沈惠平教授主持。
Damien CHABLAT 研究员的报告题为“Revisiting aspects for parallel robots with several assembly and working modes”,他围绕并联机器人多工作模式、多装配模式开展报告。报告引入机器人判别簇理论,集合了并联奇异、支链串联奇异以及关节极限约束;以2-DOF平面五杆机构为例,阐释构型曲面的构造原理,指出传统二维工作空间、关节空间投影无法完整表征机构“层面”;同时,介绍了RobotViewer2D交互式仿真软件,借助分层2n‑树实现构型曲面可视化,并且基于A*算法完成装配模式、工作模式切换的轨迹规划,为多模式并联机器人的运动分析与轨迹设计提供了崭新思路。
Stéphane CARO研究员的报告题为“Kinematic Modeling and Singularity Analysis of Lower‑Mobility Parallel Manipulators”。报告聚焦低自由度并联机构,系统介绍基于格拉斯曼‑凯莱代数(GCA)与格拉斯曼几何的分析框架,讲解了低自由度并联机构基础理论、三维射影空间下螺旋图约束分析方法,演示如何利用GCA开展系统性奇异分析,揭示机构奇异发生后的动平台不受控运动;剖析格拉斯曼几何与GCA代数对偶关系,提出面向Schönflies运动发生机构的奇异感知型综合流程,将奇异约束前置融入机构概念设计,以此获取具备更优工作空间性能的并联机构。
上海理工大学赵胤君博士以“Shape Oriented Designs for Robotic Mechanisms”为题,围绕变形机构、可重构机器人、变形机翼等研究方向,介绍课题组在锁止棱柱关节、SMA 驱动小型化机构、折纸夹持器、仿生潮虫式移动机器人等方面的研究成果。从构型设计、运动静力学分析、样机验证等多个维度讲解刚性‑柔性混合可操作机构的关键技术;同时,探讨可变形机构在狭小空间作业、形态自适应场景下的应用潜力。
学院沈惠平教授作题为“New Understanding and Practice in the Development of Parallel Mechanism Theory Using Topological Characteristics as the Breakthrough Points”的报告。该报告系统梳理团队二十余年的研究积淀,围绕拓扑特征这条主线,介绍近年陆续出版的四部学术专著,完整呈现“拓扑分析‑拓扑优化‑拓扑性能驱动设计‑拓扑特征运动学”的理论体系。报告阐释拓扑降维、符号解-解耦支链、拓扑双重性能等原创核心概念;同时,总结知识创新七步法等科研方法论,为国内机构学研究与研究生创新培养提供重要参考。
专家报告后的提问交流环节气氛热烈,现场学术探讨氛围浓厚,思想碰撞为在场师生带来了深刻的科研启迪
本次课程和报告会搭建了高水平的国际化学术交流平台,实现了我院师生与国际机构学领域高水平专家的直接对话。报告会兼顾国外前沿理论方法与国内原创机构学体系,对推动我院机械设计及理论学科方向的科研创新、研究生人才培养、学科内涵建设具有十分积极的意义。(通讯员/彭明松 审核/朱科钤 编辑/王淑惠)